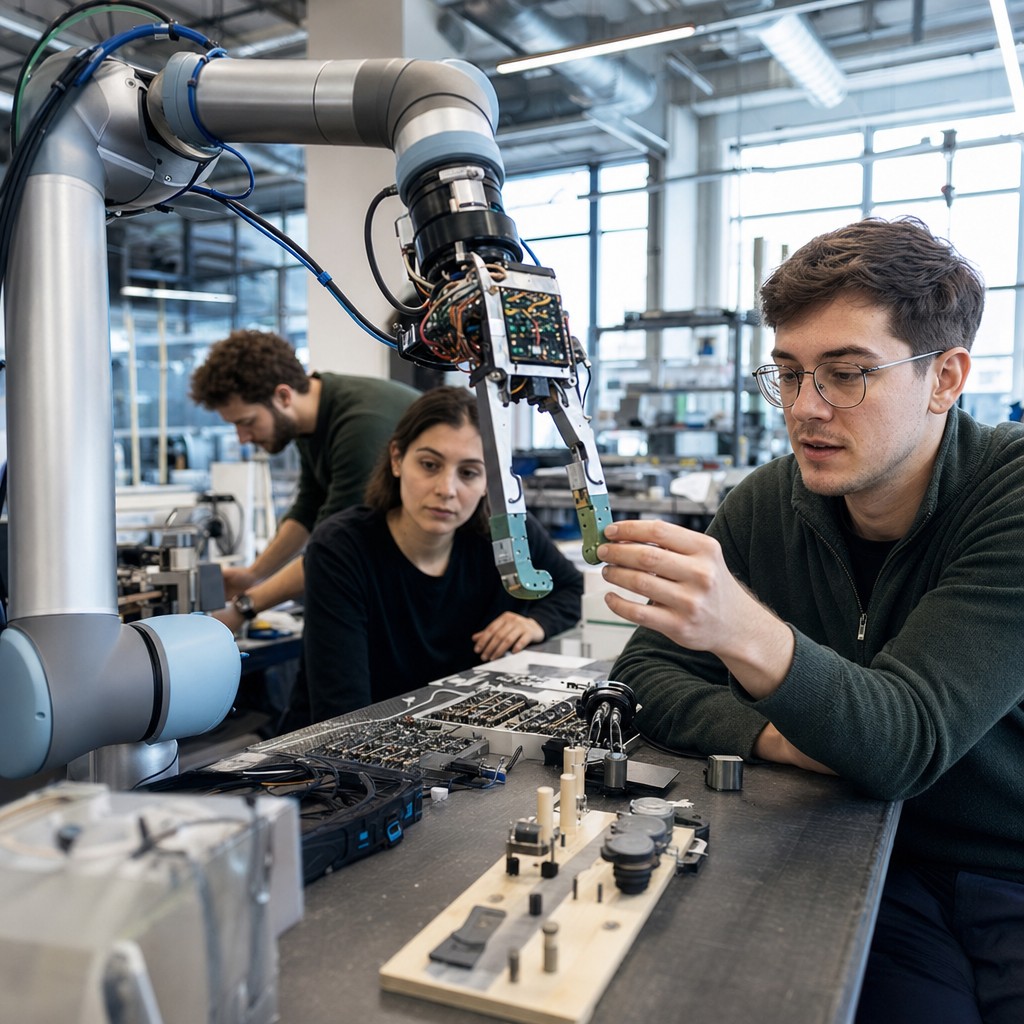
Los robots finalmente obtienen sensibilidad táctil — nueva tecnología de sensores da a las máquinas sensación en las yemas de los dedos
Nueva tecnología de sensores finalmente da a los robots una sensación real en las yemas de los dedos.
La sensación que faltaba
Existe un problema fundamental con la mayoría de los robots construidos hasta ahora: no saben con qué fuerza agarran. Pueden levantar, mover y montar — pero sin retroalimentación sobre la fuerza, carecen de la motricidad fina que los humanos damos por sentada. El resultado son robots que o bien aplastan objetos frágiles o pierden los pesados.
Es precisamente esta brecha la que Robert Brooks, fundador y director ejecutivo de la empresa canadiense de sensores ForceN, ha dedicado una década a cerrar. En la feria de robótica RoboBusiness 2026 en Santa Clara, imparte la conferencia "Un curso acelerado en sensores de fuerza y torque para robots humanoides" — y el mensaje es claro: sin sensores de fuerza y torque, los robots humanoides son prácticamente insensibles.
Según The Robot Report, la conferencia de Brooks se basa en tres años de estrecha colaboración con actores líderes en robótica humanoide, combinado con experiencias de la robótica quirúrgica, la logística y los robots de campo. Es una amplia base de experiencia — y no es sin razón. Los requisitos varían drásticamente según la aplicación. Un robot que clasifica alimentos necesita un perfil de sensibilidad completamente diferente al de uno que ensambla un motor de automóvil o que asiste en una operación quirúrgica.
De movimientos toscos a sensación en las yemas de los dedos
Los sensores de fuerza y torque miden las fuerzas físicas y fuerzas de rotación que surgen cuando una articulación o pinza de un robot interactúa con un objeto. Con esa información, el sistema de control puede ajustar el agarre en tiempo real — más fuerte si el objeto se desliza, más suave si es frágil. Suena simple, pero hacerlo de manera confiable, económica y robusta para entornos industriales es un desafío de ingeniería genuinamente difícil.
La tesis doctoral de Brooks sentó las bases para ForceN, y la empresa trabaja hoy en aplicaciones en el espacio, la energía nuclear y la automatización agrícola. Son entornos donde los márgenes de error son extremadamente bajos y donde la sensibilidad — la capacidad de detectar y reaccionar al contacto físico — es absolutamente crítica para la seguridad.
Es también aquí donde la conexión con la colaboración humano-robot se vuelve clara. Un robot humanoide que debe trabajar junto a una persona en un almacén o en una fábrica debe poder detectar resistencia, adaptar su agarre y nunca presionar con más fuerza de la que la situación requiere. Los sensores de fuerza y torque son, en pocas palabras, un requisito previo para que los robots sean genuinamente compañeros seguros en un entorno de trabajo compartido.
Drones que leen el viento
Pero la sensibilidad del entorno no se detiene en el tacto. Paralelamente al desarrollo de sensores en tierra, se está llevando a cabo un desarrollo igualmente fascinante en el aire.
Investigadores han presentado el sistema GeoWind2Plan — un sistema de IA que combina predicción de viento y planificación de rutas para drones en entornos urbanos. El problema que resuelve es bien conocido para quien piense en cómo los edificios afectan el flujo de aire: fachadas, esquinas y calles estrechas crean patrones de viento complejos y tridimensionales que afectan dramáticamente el consumo de energía de un drone.
Los métodos de cálculo tradicionales para mecánica de fluidos pueden tomar hasta ocho horas por simulación. Obviamente es inutilizable para una misión que dura algunos minutos. GeoWind2Plan lo resuelve con un llamado operador neuronal guiado por geometría — una especie de red neuronal entrenada para entender cómo la geometría del entorno urbano forma el flujo de viento — y entrega una predicción en aproximadamente tres segundos.
Los resultados son notables. En comparación con la planificación que ignora completamente el viento, el sistema redujo el consumo de energía en casi siete por ciento con viento a favor, más de doce por ciento con viento en contra y cuatro y medio por ciento con viento lateral. El sistema recupera hasta el 88 por ciento de los ahorros que proporcionaría una simulación de cálculo completo — pero en una fracción del tiempo.
Dos caras de la misma moneda
Hay un hilo común en estas noticias aparentemente dispares. Los sensores de fuerza y la predicción del viento se tratan de lo mismo: dar a las máquinas una imagen más rica y matizada de la realidad física en la que operan.
Durante mucho tiempo, hemos construido robots y sistemas autónomos que son relativamente ciegos — siguen movimientos preprogramados, toman rutas predeterminadas y carecen de la capacidad de adaptarse a lo que realmente sucede a su alrededor. Esa era está llegando a su fin.
Cuando los robots humanoides comienzan a sentir con qué fuerza agarran, y los drones comienzan a leer el viento urbano en tiempo real, nos alejamos de la automatización hacia algo que se podría llamar conciencia situacional. Es un cambio que no solo se trata de rendimiento — se trata de si las máquinas pueden ser genuinamente socios confiables en un mundo complejo e impredecible.