Brazos robóticos flexibles imitan los tentáculos del pulpo y podrían resolver el mayor quebradero de cabeza de la fruticultura
Brazos robóticos inspirados en el pulpo pueden por fin recoger fruta como lo haría una persona.
Cuando los brazos rígidos no bastan
La fruticultura es uno de los últimos segmentos agrícolas en los que las manos humanas siguen dominando. No es que nadie haya intentado automatizarla, sino que los árboles son caóticos, impredecibles y difíciles de navegar para una máquina. Las ramas se cruzan, los frutos se esconden y cada árbol es, en esencia, único. Esto ha convertido a los robots cosechadores en uno de los retos más persistentes de la industria tecnológica.
La mayoría de los actores que han abordado el problema lo han hecho de forma similar: un brazo robótico rígido se mueve hacia la fruta, la agarra, la arranca y la deposita en una cinta transportadora. Funciona, en teoría. En la práctica, es lento, caro y delicado. Cada movimiento debe planificarse con cuidado para evitar las ramas y no dañar la fruta.
Ahora, AgFunder News informa sobre una empresa israelí que ha replanteado el problema desde cero.
Snip-N-Roll, una filosofía completamente nueva
Yossi Rosenblum, fundador y director ejecutivo de Picker AgRobotics, explica con claridad por qué no quiso copiar a la competencia:
– Todas las empresas que hemos visto trabajan en recoger y colocar. Entran hasta el fondo de un árbol, cogen una fruta, vuelven hasta fuera y la depositan en una cinta transportadora. Es una máquina muy cara y poco eficiente. Comprendimos que teníamos que pensar de otra manera.
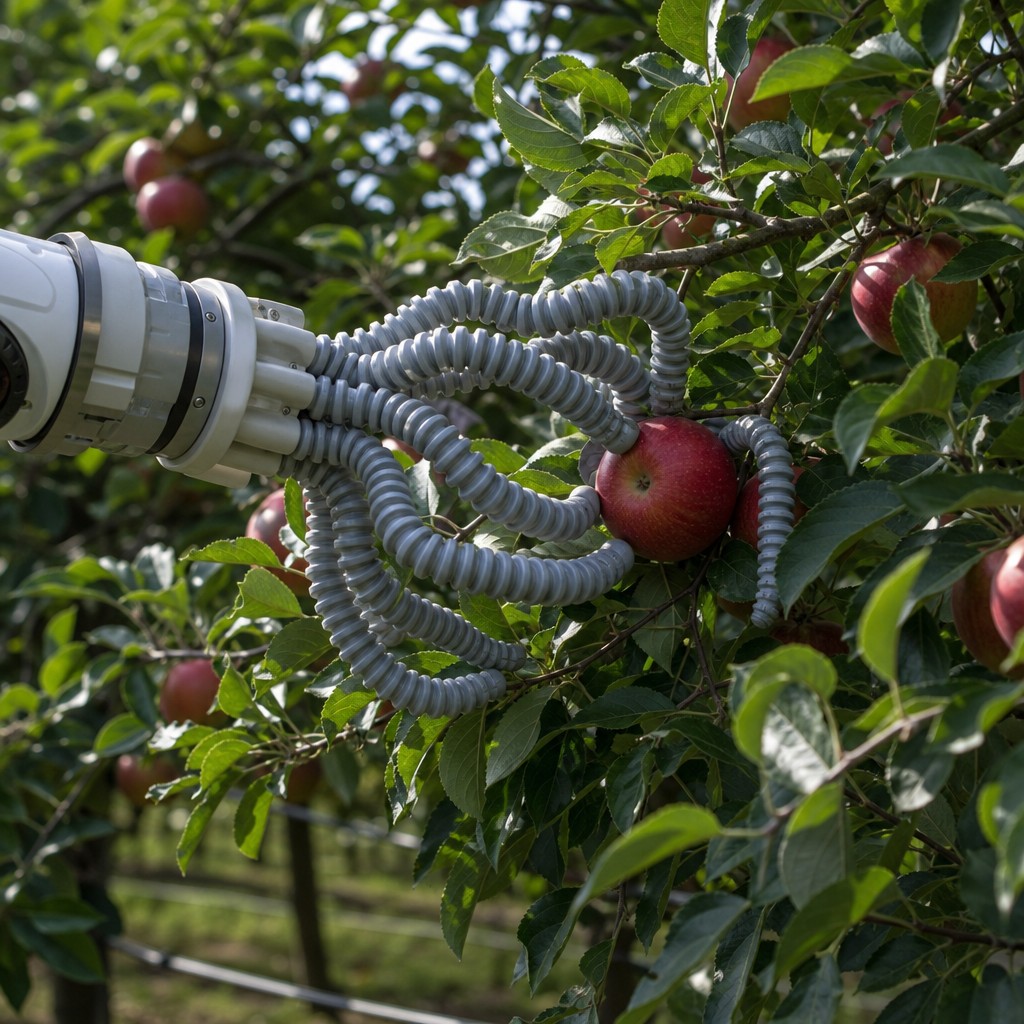
El resultado es un sistema que denominan Snip-N-Roll. En lugar de brazos rígidos con pinzas, emplea brazos largos, flexibles y con forma de tubo, parecidos a los tentáculos de un pulpo, que se deslizan entre las ramas. Cuando el brazo llega a la fruta, corta el pedúnculo. Después, la gravedad hace el trabajo: la fruta desciende por el tubo directamente hasta el contenedor de cosecha que el agricultor ya tiene.
Lo inteligente de esta solución no es solo el enfoque mecánico, sino lo que evita resolver. Como el sistema nunca necesita agarrar la fruta, no tiene que adaptarse a un tamaño, una forma o un tipo de árbol concreto. Y, como se integra con el equipo existente, el agricultor no necesita invertir en un sistema logístico completamente nuevo.
Brazos flexibles, una tecnología que llega a su momento
Los brazos robóticos flexibles no son un invento nuevo. En la industria, el interés por la llamada robótica blanda, robots construidos con materiales flexibles que pueden moverse de forma más orgánica, ha crecido de manera constante durante la última década. Pero en la agricultura la tecnología apenas ha echado raíces, pese a que la necesidad es evidente.
La pregunta de Rosenblum es retórica, pero acertada: ¿Quién necesita realmente un brazo flexible más que un árbol?
Esto recuerda que la transferencia tecnológica entre sectores rara vez ocurre de forma automática. Se necesita alguien que identifique activamente dónde una solución existente encaja con un problema sin resolver. Picker AgRobotics parece haber hecho precisamente eso.
La crisis de mano de obra acelera el proceso
El contexto es clave para entender por qué esto es tan urgente en este momento. Los fruticultores de todo el mundo, desde los productores de manzanas suecos de Österlen hasta las grandes plantaciones de cítricos de la región mediterránea, denuncian dificultades crecientes para contratar trabajadores de temporada. Las barreras fronterizas tras el Brexit, los cambios demográficos y el aumento de las exigencias salariales hacen que los márgenes se reduzcan con fuerza.
En Suecia, organizaciones como LRF llevan varios años señalando la escasez de mano de obra como uno de los problemas estructurales más acuciantes del sector hortofrutícola. La automatización ya no es un escenario de futuro: para muchos agricultores es una cuestión de supervivencia.
Es en ese contexto donde Picker AgRobotics lanza su sistema. Y es en ese contexto donde debe valorarse hasta dónde puede llegar su impacto.
¿Un verdadero avance?
La cuestión es, naturalmente, si la tecnología cumple lo que promete el concepto cuando se enfrenta a condiciones reales: lluvia, viento, luz variable y árboles que no se parecen a los de un laboratorio. La historia está llena de robots cosechadores prometedores que funcionaron muy bien en entornos controlados, pero que tuvieron dificultades en el campo.
Sin embargo, el principio básico de Picker AgRobotics, que consiste en simplificar el problema en lugar de intentar resolverlo por la fuerza bruta con visión artificial avanzada y pinzas complejas, resulta intelectualmente atractivo. Y si consiguen escalar su producción, podrían ser el actor que realmente descifre el código.