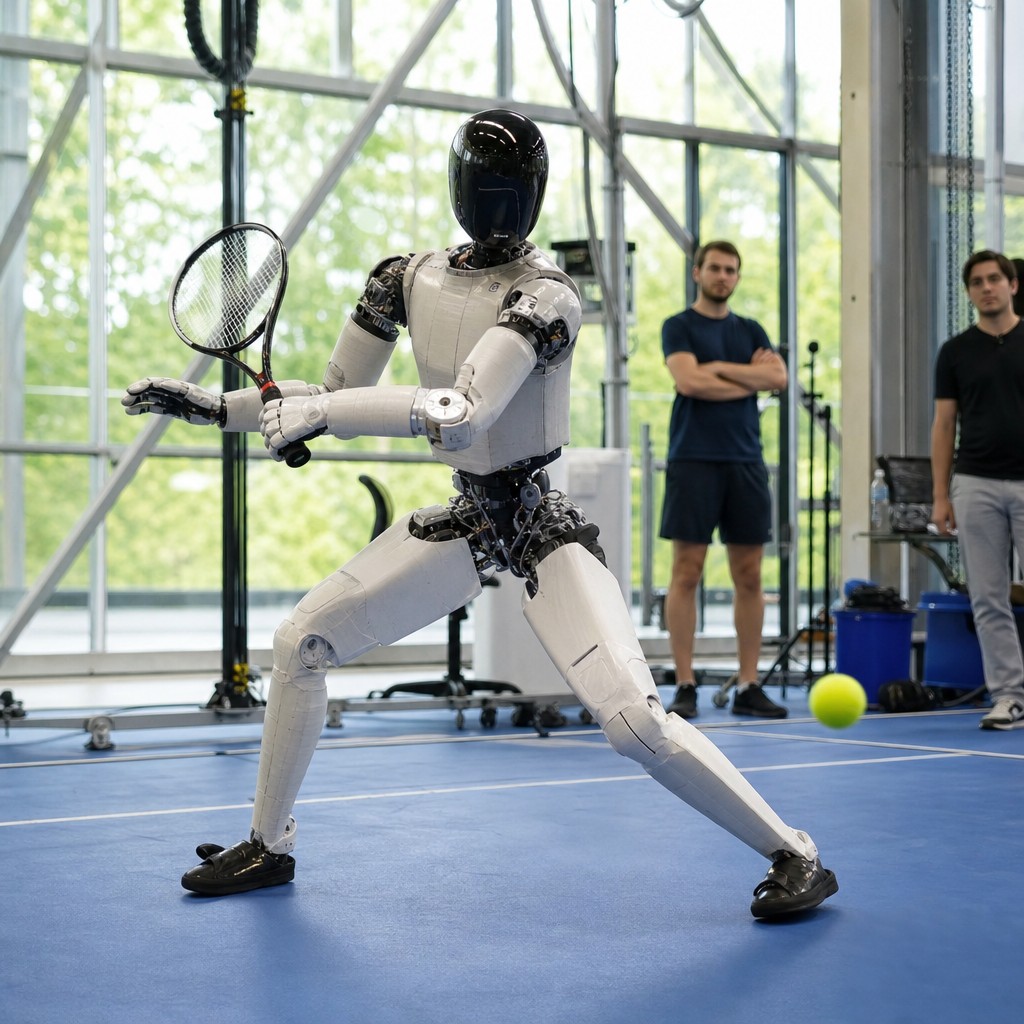
Robots aprenden a moverse como profesionales del tenis, a partir de retransmisiones televisivas y datos de captura de movimiento
Investigadores han desarrollado un sistema en el que robots humanoides estudian retransmisiones televisivas y datos de captura de movimiento de los saques y los movimientos de intercambio de profesionales del tenis. Gracias a un modelo de control jerárquico, el robot puede conservar el flujo natural y la sincronización del deportista, sin renunciar a la precisión ni a la seguridad. Los resultados apuntan a un cambio en la forma de entrenar robots para entornos reales e impredecibles.
Del graderío al laboratorio
Desde hace tiempo existe un sueño en la robótica: dotar a las máquinas de la calidad de movimiento natural y fluida que observamos en una persona bien entrenada. No el movimiento entrecortado y mecánico que asociamos con los robots industriales, sino la coordinación elegante de un jugador de tenis en pleno golpe.
Ahora, IEEE Spectrum AI informa de un avance que acerca considerablemente ese sueño a la realidad. Investigadores han desarrollado un marco adaptativo de control del movimiento con el que robots humanoides aprenden saques y movimientos de intercambio del tenis directamente a partir de retransmisiones televisivas y datos de captura de movimiento. Los datos de movimiento se extraen, se reconstruyen y se adaptan físicamente, tras lo cual el robot puede seguir esos movimientos de forma segura y fiable.
Lo que hace que esto sea técnicamente impresionante no es solo que funcione, sino cómo funciona.
Una solución jerárquica para un problema complejo
El núcleo del marco es una inteligente división jerárquica de responsabilidades. Un planificador gestiona los movimientos cinemáticos estilísticos de alto nivel: conserva la expresión, el flujo y la sincronización del deportista. Un rastreador independiente ejecuta después esos movimientos en tiempo real, sin que ambas funciones interfieran entre sí.
Esta división resuelve un dilema clásico de la robótica: conservar el estilo sin sacrificar la precisión. Hasta ahora, los investigadores a menudo se han visto obligados a elegir una cosa u otra. Aquí se consiguen ambas.
El talón de Aquiles de la simulación, y cómo resolverlo
Uno de los desafíos más persistentes de la robótica moderna es el llamado problema de simulación a realidad (sim-to-real): sistemas que funcionan a la perfección en una simulación por ordenador tienden a empeorar de forma notable cuando se despliegan en hardware real. Los errores se acumulan y se amplifican con el tiempo, y el resultado puede ir desde movimientos ineficientes hasta percances peligrosos.
Los investigadores han tomado este problema en serio. El rastreador se entrena con velocidades de ejecución variadas de forma aleatoria, y el planificador se guía por una representación de velocidad aprendida. Así se reducen los errores acumulados que, de otro modo, surgen con la autorregresión y con lecturas del entorno ruidosas: dos fuentes de error clásicas que durante mucho tiempo han limitado el despliegue práctico.
El marco ha sido validado en dos plataformas humanoides distintas y en entornos reales, lo que refuerza notablemente su credibilidad. Una cosa es mostrar resultados en un laboratorio controlado, y otra muy distinta es reproducirlos en plataformas de hardware diferentes.
Por qué esto importa mucho más allá de la pista de tenis
La aplicación inmediata se centra en el deporte y el movimiento, pero el valor estratégico llega mucho más lejos. Piénsese en lo que esta metodología implica realmente: ahora podemos utilizar grabaciones de vídeo existentes de la pericia humana en el movimiento como datos de entrenamiento para robots.
Esto abre puertas que antes estaban cerradas. En lugar de programar cada movimiento manualmente, o invertir millones en estudios especializados de captura de movimiento, investigadores e ingenieros pueden extraer conocimiento del enorme archivo de movimiento humano que ya existe: en internet, en archivos televisivos, en bases de datos deportivas.
Fábricas que quieren robots que se muevan con fluidez y seguridad entre personas. Servicios de rescate que necesitan robots capaces de realizar movimientos complejos en entornos impredecibles. El sector sanitario, donde los robots deben manejar a los pacientes con delicadeza y naturalidad. Todas estas aplicaciones se benefician de robots que se mueven más como las personas, y ahora existe una forma escalable de lograrlo.
Esta es precisamente la clase de investigación básica que no siempre recibe los grandes titulares, pero que sienta las bases de los próximos avances prácticos de la siguiente generación. Son piedras que se colocan en un camino que conduce a robots humanoides que realmente funcionan en nuestro mundo, y no solo en el laboratorio.