La prueba con cinta adhesiva que demostró la hipótesis: por eso el robot Atlas tiene solo cuatro dedos
Un meñique pegado con cinta reveló por qué el robot del futuro puede prescindir de él.
El dedo pequeño que no aparece, y por una buena razón
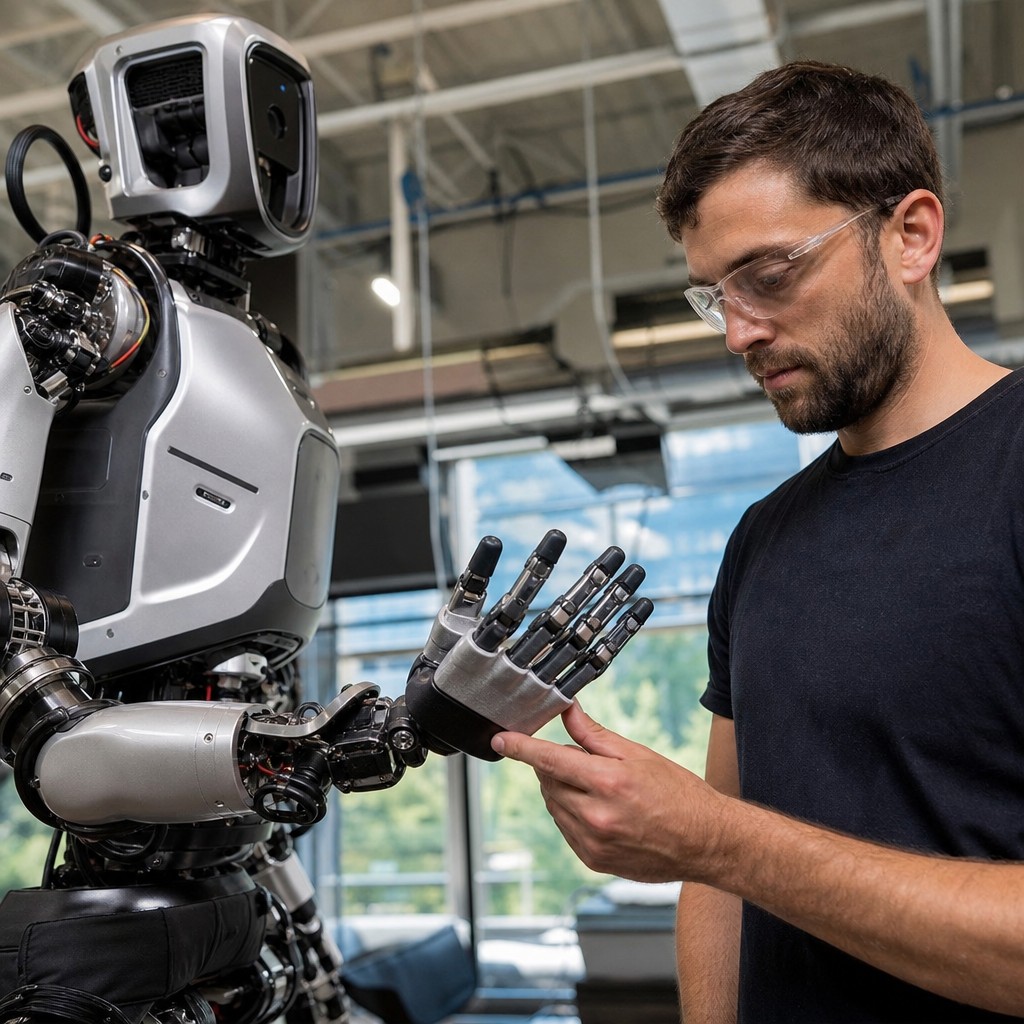
Cuando Boston Dynamics presentó la mano mejorada de su robot Atlas, hubo un detalle que captó de inmediato la atención del mundo tecnológico: la mano tiene cuatro dedos, no cinco. El meñique brilla por su ausencia. Pero, según informa The Robot Report, no se trata de un recorte de costes ni de un descuido, sino de una decisión de ingeniería consciente y basada en datos que merece tomarse en serio.
El ingeniero mecánico Dylan Thrush explica el razonamiento sin rodeos:
«El meñique se eliminó porque el equipo concluyó que la movilidad adicional y las tareas que podría realizar no justifican la mayor complejidad que supondrían tres grados de libertad más, el tamaño, el consumo de energía y todo lo que conlleva tener más accionamientos.»
Ese es exactamente el tipo de razonamiento que distingue a un equipo de ingeniería de nivel mundial de uno que solo impresiona en la feria.
La prueba con cinta que resolvió la cuestión
Para comprobar realmente la hipótesis, el director de tecnología de Boston Dynamics, Zachary Jackowski, recurrió a un experimento sencillo y elegante: pidió al equipo que pegara con cinta el meñique y el anular durante una jornada laboral completa y que después informara de lo que no podían hacer. El resultado dio una respuesta clara: en la práctica, el meñique rara vez es decisivo.
Esto es ingeniería en su mejor versión. No simulaciones y hojas de cálculo sin fin, sino una prueba empírica real en situaciones cotidianas. Es un enfoque que en el área de desarrollo de negocio reconocemos bien: la hipótesis se contrasta con la realidad, y la realidad gana.
Trece grados de libertad y una nueva filosofía
La nueva mano cuenta con 13 grados de libertad y articulaciones de accionamiento directo, un diseño que evita deliberadamente los cables que atraviesan las articulaciones. Eso reduce notablemente la vulnerabilidad y aumenta la fiabilidad operativa en entornos industriales exigentes.
Pero quizá sea más importante el cambio filosófico en el diseño. La versión anterior de la mano de Atlas estaba optimizada para agarrar una amplia variedad de objetos. La nueva mano, en cambio, está optimizada para manipular objetos con precisión y fuerza. Esto incluye agarres de pinza con las yemas de los dedos, agarres de tres dedos y la capacidad de manejar herramientas industriales reales, como taladros, herramientas de lijado y equipos de soldadura.
Esta es una etapa de madurez que se observa en todo el sector de la robótica. La primera generación de robots humanoides consistía en demostrar que era posible: que una máquina podía moverse, mantener el equilibrio y recoger objetos. Ahora se trata de demostrar que el robot puede realmente trabajar, en entornos reales, con herramientas reales, junto a las personas.
El tamaño no es casualidad
Las dimensiones de la mano, aproximadamente las de una mano humana grande, tampoco son una elección arbitraria. El robot necesita acceder a espacios estrechos diseñados para el cuerpo humano. Las plantas de fabricación, los almacenes y las líneas de montaje no se construyeron pensando en los robots, sino en nosotros. Por eso, un robot que deba funcionar en estos entornos necesita imitarnos con suficiente precisión para poder hacerlo.
Esta es una idea estratégica crucial: los robots humanoides no son un capricho estético. Son una necesidad práctica en un mundo cuya infraestructura está diseñada en torno al cuerpo humano.
Una indicación de hacia dónde nos dirigimos
La decisión de Boston Dynamics de prescindir del meñique es, paradójicamente, una de las pruebas más claras de que la robótica se encuentra ahora en una nueva fase. Ya no se optimiza para demostraciones impresionantes, sino para una utilidad real y duradera. Es un cambio que acelerará considerablemente la adopción de robots humanoides en la industria.
Cuatro dedos. Trece grados de libertad. Y una decisión basada en una jornada laboral completa con los dedos pegados con cinta. A veces son los experimentos sencillos los que conducen a las mejores soluciones.