Tres avances de IA que llevan la tecnología del laboratorio a la realidad
Semana tras semana se publica investigación sobre IA que nunca sale de los pasillos universitarios. Pero esta semana es distinta: tres avances independientes apuntan en la misma dirección, hacia sistemas de IA capaces de manejar lo que hace difícil la realidad. Un brazo robótico que domina nuevas tareas en solo cuatro intentos, agentes de IA que colaboran para predecir caídas bursátiles y propagación de contagios, y dispositivos portátiles que interpretan los movimientos musculares sin calibración. En conjunto, muestran que la madurez práctica ha dado varios pasos decisivos hacia adelante.
Del laboratorio a la realidad: tres avances que están conectados
Es fácil perderse en la investigación sobre IA. Cada semana se publican cientos de artículos con resultados prometedores que luego nunca salen de los pasillos universitarios. Pero a veces aparece un conjunto de avances que, en conjunto, revela algo más importante: que los sistemas de IA empiezan ahora a manejar precisamente las características que hacen difícil la realidad, como la escasez de datos, los cambios impredecibles y la variación humana.
Esta semana es una de esas semanas.
Robots que aprenden con un apoyo mínimo
Uno de los problemas más persistentes en la investigación sobre robótica es que recopilar datos de entrenamiento reales cuesta enormes cantidades de tiempo y recursos. Cada vez que un robot falla en una tarea del mundo físico, se pierde tiempo, se desgasta el equipo y se requiere supervisión humana. Durante mucho tiempo, la solución ha sido la simulación, pero los datos simulados son simplificados y a menudo dan lugar a modelos que funcionan de maravilla en el ordenador, pero tropiezan en la realidad.
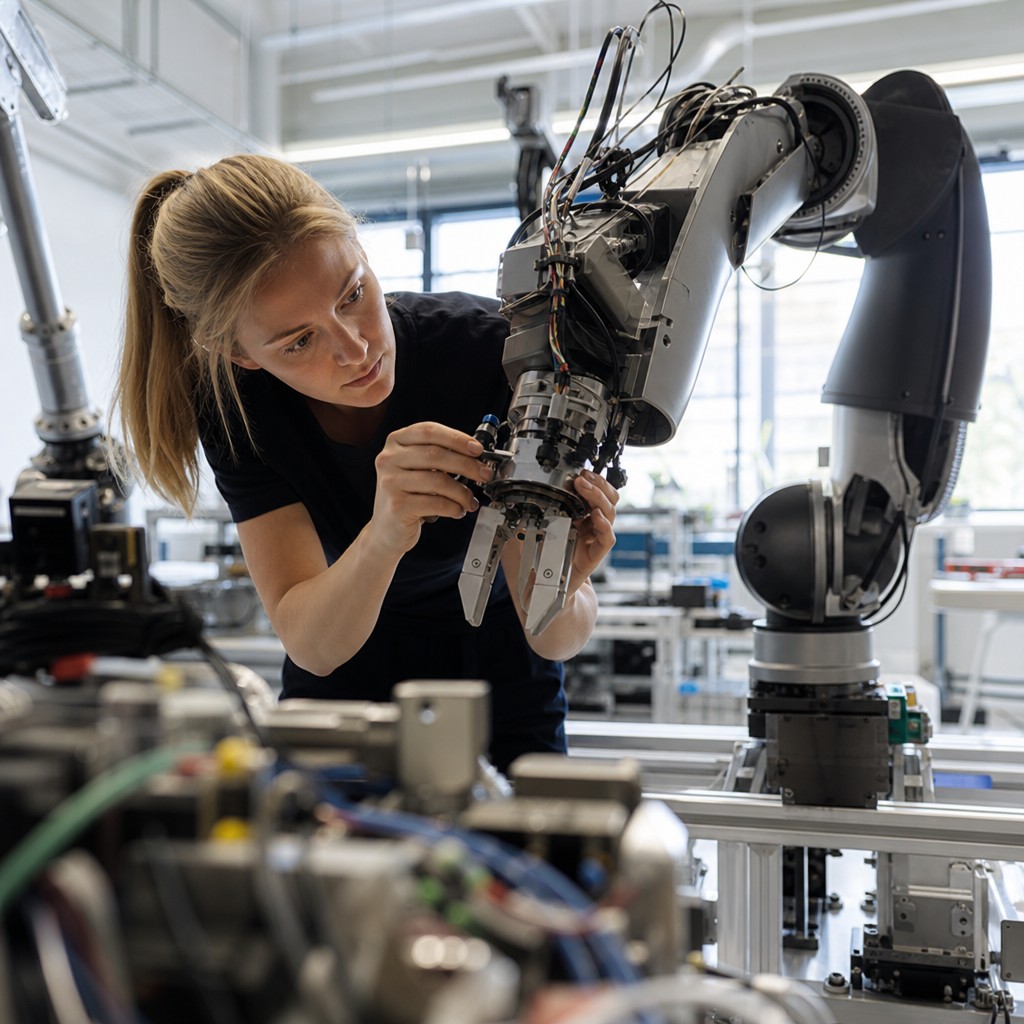
Investigadores presentan ahora el método MFPG-PPO, que resuelve este problema de forma elegante. Según el informe publicado en arXiv, los datos de simulación no se utilizan para guiar directamente el aprendizaje, sino únicamente para estabilizar los cálculos, como una especie de amortiguador frente al ruido. El resultado es llamativo: en las tareas más difíciles, el método igualó el rendimiento de un modelo entrenado con dieciséis veces más datos reales. En un brazo robótico físico bastaron solo cuatro pruebas reales por ronda de entrenamiento, sin una sola demostración humana.
No se trata de una mejora marginal. Es un nuevo orden en la forma de pensar el entrenamiento de robots en entornos industriales, donde las paradas de producción son costosas y los datos escasean.
Agentes de IA que colaboran en el futuro
Paralelamente, se presenta un marco llamado MACTS-EM, en el que varios agentes de IA especializados colaboran para realizar previsiones sobre datos de series temporales, es decir, datos que cambian con el tiempo, como el consumo de energía, los mercados financieros o la propagación de contagios. El sistema se parece a un equipo de analistas bien coordinado: un agente se dedica al reconocimiento de patrones, otro a las anomalías y un tercero a la estimación de la incertidumbre. Un nivel de control superior reparte el trabajo de forma dinámica, y un mecanismo de memoria permite transferir conocimiento entre ámbitos de aplicación muy distintos.
Los resultados son impresionantes: un 8–12 por ciento de mayor precisión en comparación con los métodos existentes y una mejora del 22–27 por ciento en la capacidad para manejar dominios desconocidos. Aún más importante, el sistema gestiona los cambios bruscos de régimen en los datos considerablemente mejor. Precisamente este tipo de cambios, como brotes pandémicos, crisis energéticas o colapsos de mercado, son aquellos en los que los modelos de previsión tradicionales suelen fracasar de forma catastrófica.
Esta es una IA que construye resiliencia en lugar de limitarse a la precisión. Una diferencia decisiva cuando los sistemas se vayan a utilizar en situaciones reales.
Músculos que hablan con las máquinas
La tercera pieza del rompecabezas es quizá la más inmediatamente comprensible para el público general. LiteEMG-FM es un modelo híbrido que interpreta señales de electromiografía, es decir, impulsos eléctricos generados por los músculos, para controlar dispositivos portátiles de asistencia y prótesis. El desafío siempre ha sido que estas señales varían mucho entre individuos, partes del cuerpo y equipos de medición, lo que ha dificultado su generalización.
El modelo está preentrenado con dieciséis conjuntos de datos distintos y utiliza una arquitectura jerárquica en la que una red ligera supervisa continuamente las señales y solo activa el modelo principal cuando se produce un movimiento real. Esto reduce notablemente el consumo de energía, algo crucial para dispositivos portátiles con una autonomía de batería limitada. Y, lo más importante, el modelo funciona bien incluso para nuevos usuarios sin calibración, un obstáculo que hasta ahora ha limitado la difusión clínica.
Estas son las características que distinguen un prototipo de investigación de un producto que realmente puede llegar a un paciente.
En conjunto, estos tres avances reflejan un cambio más amplio: la investigación en IA madura hacia la robustez, la eficiencia de recursos y la capacidad de generalización. Ya no basta con obtener buenos resultados en un experimento controlado: los sistemas deben poder manejar datos con ruido, situaciones inusuales y usuarios reales. Ese umbral es el que ahora estamos a punto de superar.